Modul ini disusun secara independen untuk menutup cakupan kurikuler; modul ini bukan teks atau solusi yang dinisbahkan kepada sumber Brenner.
Jembatan Grup Lie dan Aljabar Lie
Tujuan dan hubungan dengan materi sebelumnya
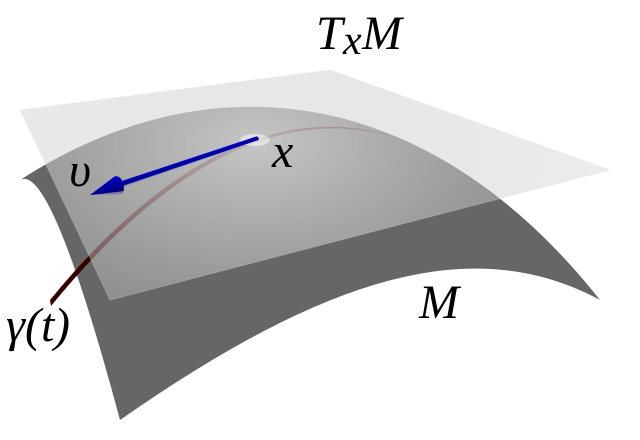
Modul ini menghubungkan bahasa manifold dengan simetri kontinu. Unit 7 menyediakan manifold mulus, Unit 9 ruang singgung, Unit 10 pemetaan mulus dan medan vektor, Unit 11 produk manifold, sedangkan Unit 28 menyediakan braket Lie medan vektor. Semua hasil di bawah dibangun dari perangkat itu. Tujuan utamanya ialah memahami bagaimana operasi grup yang mulus menghasilkan suatu aljabar linear pada ruang singgung di unsur identitas, bagaimana eksponensial menghubungkan kedua struktur tersebut, dan bagaimana aksi grup menghasilkan orbit serta stabilisator.
Sepanjang modul, semua manifold dianggap berdimensi hingga, Hausdorff, dan memiliki basis terhitung. Kata “mulus” berarti terdiferensialkan tak hingga. Jika \(f\colon M\to N\) mulus dan \(p\in M\), diferensialnya ditulis \(T_pf\colon T_pM\to T_{f(p)}N\).
Grup Lie dan contoh matriks
Suatu grup Lie ialah sebuah manifold mulus \(G\) yang sekaligus merupakan grup, sedemikian sehingga pemetaan perkalian dan invers \[m\colon G\times G\longrightarrow G,\qquad m(g,h)=gh,
\qquad
\iota\colon G\longrightarrow G,\qquad \iota(g)=g^{-1},\] bersifat mulus. Unsur identitasnya ditulis \(e\). Homomorfisme grup Lie ialah homomorfisme grup yang juga merupakan pemetaan mulus.
Syarat tersebut bukan sekadar hiasan topologis. Ia memungkinkan kita mendiferensialkan identitas grup. Sebagai contoh, dari \(gg^{-1}=e\) kita akan memperoleh rumus diferensial untuk invers; dari keasosiatifan kita akan memperoleh medan vektor invarian dan braket pada \(T_eG\).
Ruang vektor nyata \(\mathbb R^n\) dengan penjumlahan merupakan grup Lie. Unsur identitasnya \(0\), inversnya \(x\mapsto -x\), dan kedua operasi itu polinomial. Torus \[\mathbb T^n=(S^1)^n\] dengan perkalian komponen demi komponen juga merupakan grup Lie. Pemetaan \[\mathbb R^n\longrightarrow\mathbb T^n,
\qquad (t_1,\ldots,t_n)\longmapsto
(e^{it_1},\ldots,e^{it_n})\] ialah homomorfisme grup Lie surjektif dengan kernel \((2\pi\mathbb Z)^n\).
Di dalam ruang semua matriks nyata \(M_n(\mathbb R)\cong\mathbb R^{n^2}\), himpunan \[\mathrm{GL}_n(\mathbb R)=\{A\in M_n(\mathbb R):\det A\ne0\}\] terbuka karena determinan kontinu. Jadi ia merupakan manifold. Perkalian matriks bersifat polinomial, sedangkan \[A^{-1}=\frac{1}{\det A}\operatorname{adj}(A)\] mulus pada himpunan tempat \(\det A\ne0\). Dengan demikian \(\mathrm{GL}_n(\mathbb R)\) ialah grup Lie.
Contoh-contoh penting berikut merupakan subgrup tertutup \(\mathrm{GL}_n(\mathbb R)\) dan, dengan struktur manifold terinduksi yang sesuai, merupakan grup Lie: \[\begin{aligned}
\mathrm{SL}_n(\mathbb R)&=\{A:\det A=1\},\\
\mathrm O(n)&=\{A:A^{\mathsf T}A=I\},\\
\mathrm{SO}(n)&=\{A:A^{\mathsf T}A=I,\ \det A=1\}.
\end{aligned}\] Untuk \(\mathrm{SL}_n\), nilai \(1\) merupakan nilai regular determinan karena \(D(\det)_A(H)=\det(A)\operatorname{tr}(A^{-1}H)\) tidak nol sebagai fungsional. Untuk \(\mathrm O(n)\), persamaan \(A^{\mathsf T}A=I\) dapat diperlakukan dengan teorema nilai regular ke ruang matriks simetris. Kita tidak memerlukan teorema umum bahwa setiap subgrup tertutup dari grup Lie adalah submanifold, meskipun teorema itu memang benar.
\(\mathrm{GL}_n(\mathbb R)\) mempunyai dua komponen terhubung, dibedakan oleh tanda determinan. \(\mathrm O(n)\) juga mempunyai dua komponen, sedangkan \(\mathrm{SO}(n)\) adalah komponen identitasnya. Aljabar Lie hanya merekam geometri infinitesimal di sekitar \(e\); karena itu ia tidak dengan sendirinya merekam semua komponen terhubung suatu grup.
Translasi kiri dan medan vektor invarian
Untuk \(g\in G\), definisikan translasi kiri dan kanan \[L_g(h)=gh,
\qquad
R_g(h)=hg.\] Keduanya difeomorfisme, dengan invers masing-masing \(L_{g^{-1}}\) dan \(R_{g^{-1}}\).
Suatu medan vektor mulus \(X\) pada \(G\) disebut invarian-kiri apabila \[T_hL_g(X_h)=X_{gh}\] untuk semua \(g,h\in G\).
Untuk setiap \(v\in T_eG\) terdapat tepat satu medan vektor invarian-kiri \(X^v\), yaitu \[X^v_g=T_eL_g(v).\] Pemetaan \(v\mapsto X^v\) merupakan isomorfisme linear dari \(T_eG\) ke ruang medan vektor invarian-kiri.
Proof. Keasosiatifan memberi \(L_g\circ L_h=L_{gh}\). Maka \[T_hL_g(X^v_h)
=T_hL_g\bigl(T_eL_h(v)\bigr)
=T_e(L_g\circ L_h)(v)
=T_eL_{gh}(v)=X^v_{gh}.\] Sebaliknya, jika \(X\) invarian-kiri, ambil \(h=e\) untuk memperoleh \(X_g=T_eL_g(X_e)\). Jadi \(X\) ditentukan secara unik oleh nilainya di \(e\). Linearitas jelas dari linearitas diferensial. ◻
Jika \(X\) dan \(Y\) invarian-kiri, maka braket medan vektor \([X,Y]\) juga invarian-kiri.
Proof. Untuk setiap difeomorfisme \(F\), sifat natural braket menyatakan \(F_*[X,Y]=[F_*X,F_*Y]\). Terapkan ini pada \(F=L_g\). Karena \((L_g)_*X=X\) dan \((L_g)_*Y=Y\), diperoleh \((L_g)_*[X,Y]=[X,Y]\). ◻
Aljabar Lie di unsur identitas
Aljabar Lie suatu grup Lie \(G\) ialah ruang vektor \[\mathfrak g=T_eG\] dengan operasi bilinear \[[v,w]_{\mathfrak g}=[X^v,X^w]_e.\] Jika konteksnya jelas, subskrip \(\mathfrak g\) dihilangkan.
Proposisi sebelumnya menjamin bahwa \([X^v,X^w]\) kembali invarian-kiri, sehingga nilainya di \(e\) menentukan seluruh medan. Sifat braket medan vektor langsung memberi \[[v,w]=-[w,v],
\qquad
[u,[v,w]]+[v,[w,u]]+[w,[u,v]]=0.\] Identitas kedua disebut identitas Jacobi.
Jika \(F\colon G\to H\) homomorfisme grup Lie, maka \[dF_e=T_eF\colon\mathfrak g\longrightarrow\mathfrak h\] mempertahankan braket Lie.
Proof. Identitas \(F\circ L_g=L_{F(g)}\circ F\) menunjukkan bahwa medan invarian-kiri \(X^v\) dan \(X^{dF_e(v)}\) saling terkait oleh \(F\). Naturalitas braket untuk medan yang saling terkait menghasilkan \[dF_e([v,w])=[dF_e(v),dF_e(w)].\] ◻
Untuk grup matriks, kita mengidentifikasi ruang singgung di \(I\) dengan subruang matriks. Hasilnya ialah \[\begin{aligned}
\mathfrak{gl}_n(\mathbb R)&=M_n(\mathbb R),\\
\mathfrak{sl}_n(\mathbb R)&=\{X:\operatorname{tr}X=0\},\\
\mathfrak o(n)=\mathfrak{so}(n)&=\{X:X^{\mathsf T}+X=0\}.
\end{aligned}\] Braketnya adalah komutator \[[X,Y]=XY-YX.\] Sebagai contoh, diferensiasikan \(A(t)^{\mathsf T}A(t)=I\) pada \(t=0\) dengan \(A(0)=I\) untuk memperoleh \(A'(0)^{\mathsf T}+A'(0)=0\).
Konvensi braket di atas memakai medan invarian-kiri. Jika seseorang mengidentifikasi \(T_eG\) dengan medan invarian-kanan tanpa mengubah definisi, tanda braket akan berbalik. Menyatakan konvensi ini mencegah kesalahan tanda pada rumus adjoint.
Subgrup satu-parameter dalam \(G\) ialah homomorfisme grup Lie \[\gamma\colon(\mathbb R,+)\longrightarrow G.\]
Jika \(\gamma\) subgrup satu-parameter, maka \[\gamma(t+s)=\gamma(t)\gamma(s)\] dan, setelah mendiferensialkan terhadap \(s\) pada \(0\), \[\gamma'(t)=T_eL_{\gamma(t)}\bigl(\gamma'(0)\bigr).\] Jadi \(\gamma\) adalah kurva integral medan invarian-kiri yang ditentukan oleh \(v=\gamma'(0)\).
Untuk setiap \(v\in\mathfrak g\) terdapat tepat satu subgrup satu-parameter \(\gamma_v\) dengan \(\gamma_v'(0)=v\).
Proof. Ambil kurva integral maksimal \(\gamma\) dari medan invarian-kiri \(X^v\) dengan \(\gamma(0)=e\). Untuk \(s\) tetap, kurva \(t\mapsto\gamma(s)\gamma(t)\) dan \(t\mapsto\gamma(s+t)\) memenuhi persamaan diferensial yang sama serta memiliki nilai awal yang sama pada \(t=0\). Ketunggalan solusi memberi \(\gamma(s+t)=\gamma(s)\gamma(t)\) selama kedua ruas terdefinisi.
Identitas ini memperpanjang kurva integral lokal langkah demi langkah ke seluruh \(\mathbb R\): pilih \(\varepsilon>0\) dengan solusi pada \((-\varepsilon,\varepsilon)\), lalu definisikan nilai pada selang yang lebih panjang dengan hasil kali potongan-potongan kecil. Identitas lokal dan ketunggalan menjamin bahwa definisi itu konsisten. Kurva global yang diperoleh adalah homomorfisme. Ketunggalan subgrup satu-parameter juga mengikuti dari ketunggalan kurva integral. ◻
Pemetaan eksponensial grup Lie adalah \[\exp_G\colon\mathfrak g\longrightarrow G,
\qquad \exp_G(v)=\gamma_v(1).\]
Dari definisi dan penskalaan parameter diperoleh \[\gamma_v(t)=\exp_G(tv),
\qquad
\exp_G((s+t)v)=\exp_G(sv)\exp_G(tv).\]
Pemetaan \(\exp_G\) mulus, \(\exp_G(0)=e\), dan diferensialnya di \(0\) adalah identitas pada \(\mathfrak g\). Karena itu \(\exp_G\) merupakan difeomorfisme dari suatu lingkungan \(0\) ke suatu lingkungan \(e\).
Proof. Kebergantungan mulus solusi persamaan diferensial pada nilai awal dan parameter memberi kemulusan \(\exp_G\). Kurva \(t\mapsto\exp_G(tv)\) mempunyai kecepatan \(v\) pada \(0\), sehingga \[T_0\exp_G(v)=\left.\frac{d}{dt}\right|_{0}\exp_G(tv)=v.\] Teorema fungsi invers menyelesaikan pernyataan terakhir. ◻
Untuk \(G=\mathrm{GL}_n(\mathbb R)\), \[\exp_G(X)=e^X=\sum_{k=0}^{\infty}\frac{X^k}{k!}.\] Deret ini konvergen mutlak dalam setiap norma matriks. Turunan \(t\mapsto e^{tX}\) ialah \(Xe^{tX}=e^{tX}X\), sehingga kurva tersebut merupakan subgrup satu-parameter dengan kecepatan awal \(X\). Jika \(X\) dan \(Y\) komutatif, \(e^{X+Y}=e^Xe^Y\); tanpa hipotesis komutatif, identitas ini umumnya salah.
Untuk homomorfisme grup Lie \(F\colon G\to H\) berlaku \[F(\exp_G v)=\exp_H(dF_e v).\]
Proof. Kedua ruas, setelah \(v\) diganti \(tv\), merupakan subgrup satu-parameter di \(H\) dengan kecepatan awal \(dF_e v\). Gunakan ketunggalan pada Teorema [o011-bl-thm-one-parameter-existence] dan ambil \(t=1\). ◻
Konjugasi dan representasi adjoint
Untuk \(g\in G\), konjugasi oleh \(g\) adalah difeomorfisme \[C_g\colon G\longrightarrow G,
\qquad C_g(h)=ghg^{-1}.\] Ia mempertahankan \(e\).
Pemetaan adjoint pada tingkat grup adalah \[\operatorname{Ad}\colon G\longrightarrow\mathrm{GL}(\mathfrak g),
\qquad \operatorname{Ad}_g=T_eC_g.\] Diferensialnya di identitas adalah \[\operatorname{ad}=T_e\operatorname{Ad}\colon
\mathfrak g\longrightarrow\mathfrak{gl}(\mathfrak g).\]
Karena \(C_{gh}=C_g\circ C_h\), pemetaan \(\operatorname{Ad}\) merupakan homomorfisme grup Lie. Untuk grup matriks, \[\operatorname{Ad}_g(X)=gXg^{-1}.\]
Untuk \(v,w\in\mathfrak g\) berlaku \[\operatorname{ad}_v(w)=[v,w].\] Selain itu, \[\operatorname{Ad}_g[v,w]
=[\operatorname{Ad}_gv,\operatorname{Ad}_gw]\] dan \[\operatorname{Ad}_{\exp(tv)}
=\exp\bigl(t\operatorname{ad}_v\bigr).\]
Proof. Konjugasi membawa medan invarian-kiri \(X^w\) ke medan invarian-kiri yang bernilai \(\operatorname{Ad}_g w\) di identitas. Naturalitas braket memberi identitas kedua. Untuk identitas pertama, diferensiasikan keluarga \(C_{\exp(tv)}\) pada \(t=0\); turunan aksi keluarga difeomorfisme ini pada medan invarian-kiri adalah braket dengan \(X^v\). Evaluasi di \(e\) memberi \(\operatorname{ad}_v(w)=[v,w]\).
Terakhir, \(t\mapsto\operatorname{Ad}_{\exp(tv)}\) ialah subgrup satu-parameter di \(\mathrm{GL}(\mathfrak g)\) dengan kecepatan awal \(\operatorname{ad}_v\). Contoh [o011-bl-ex-matrix-exp] pada ruang \(\mathfrak g\) memberi identitas ketiga. ◻
Aksi mulus, orbit, dan stabilisator
Aksi kiri mulus grup Lie \(G\) pada manifold \(M\) adalah pemetaan mulus \[\Phi\colon G\times M\longrightarrow M,
\qquad (g,p)\longmapsto g\cdot p,\] dengan \(e\cdot p=p\) dan \((gh)\cdot p=g\cdot(h\cdot p)\). Orbit dan stabilisator titik \(p\) adalah \[G\cdot p=\{g\cdot p:g\in G\},
\qquad
G_p=\{g\in G:g\cdot p=p\}.\]
Stabilisator \(G_p\) adalah subgrup tertutup, sebab ia adalah prapeta \(\{p\}\) di bawah pemetaan kontinu \(g\mapsto g\cdot p\). Pemetaan orbit \[\Phi_p\colon G\longrightarrow M,
\qquad \Phi_p(g)=g\cdot p\] memenuhi \(\Phi_p(gh)=g\cdot\Phi_p(h)\).
Untuk \(v\in\mathfrak g\), medan vektor fundamental yang dihasilkan oleh \(v\) adalah \[v_M(p)=\left.\frac{d}{dt}\right|_{0}\exp(tv)\cdot p
=T_e\Phi_p(v).\]
Dengan konvensi aksi kiri dan medan invarian-kiri yang dipakai di sini, pemetaan \(v\mapsto v_M\) merupakan antihomomorfisme aljabar Lie: \[[v_M,w_M]=-[v,w]_M.\] Tanda minus berasal dari fakta bahwa \(p\mapsto\exp(tv)\cdot p\) membentuk aksi kiri, sedangkan medan fundamentalnya terkait secara alami dengan medan invarian-kanan pada \(G\). Mengubah salah satu konvensi akan mengubah tanda.
Untuk setiap \(p\in M\), \[\operatorname{im}(T_e\Phi_p)
=\{v_M(p):v\in\mathfrak g\}\] adalah ruang arah tangensial orbit di \(p\). Kernel \[\mathfrak g_p=\ker(T_e\Phi_p)\] adalah aljabar Lie stabilisator. Jika orbit mempunyai struktur manifold homogen yang lazim, maka \[T_p(G\cdot p)\cong\mathfrak g/\mathfrak g_p,
\qquad
\dim(G\cdot p)=\dim G-\dim G_p.\]
Proof. Identitas pertama adalah definisi diferensial pemetaan orbit. Kurva \(\exp(tv)\) terletak di \(G_p\) tepat secara infinitesimal ketika \(v_M(p)=0\), sehingga kernelnya adalah ruang singgung stabilisator di \(e\). Teorema isomorfisme linear memberi \(\mathfrak g/\ker(T_e\Phi_p)\cong\operatorname{im}(T_e\Phi_p)\). Apabila orbit direalisasikan sebagai manifold homogen \(G/G_p\), diferensial pemetaan hasil bagi mengidentifikasi ruang terakhir dengan \(T_p(G\cdot p)\). Rumus dimensi mengikuti. ◻
\(\mathrm{SO}(n)\) bertindak pada \(S^{n-1}\) melalui perkalian matriks. Aksi ini transitif. Stabilisator \(e_n\) terdiri atas matriks berbentuk \[\begin{pmatrix} A&0\\0&1\end{pmatrix},
\qquad A\in\mathrm{SO}(n-1),\] sehingga \(S^{n-1}\cong\mathrm{SO}(n)/\mathrm{SO}(n-1)\). Rumus dimensi memberi \[\frac{n(n-1)}2-\frac{(n-1)(n-2)}2=n-1,\] sesuai dengan dimensi bola satuan.
Ringkasan struktural
Data global dan infinitesimal yang dibangun di atas tersusun sebagai berikut: \[\begin{array}{ccl}
G&\longmapsto&\mathfrak g=T_eG,\\
F\colon G\to H&\longmapsto&dF_e\colon\mathfrak g\to\mathfrak h,\\
v\in\mathfrak g&\longmapsto&X^v\text{ dan }\exp(tv),\\
g\in G&\longmapsto&\operatorname{Ad}_g,\\
v\in\mathfrak g&\longmapsto&\operatorname{ad}_v=[v,\cdot],\\
G\curvearrowright M&\longmapsto&v_M(p)=T_e\Phi_p(v).
\end{array}\] Eksponensial memberi koordinat lokal di sekitar identitas, tetapi tidak harus surjektif secara global dan tidak mengubah persoalan global menjadi persoalan linear. Orbit mengubah simetri menjadi geometri submanifold, sedangkan stabilisator mengukur simetri yang tidak menggerakkan suatu titik.
Latihan, petunjuk bertahap, dan solusi
Setiap latihan di bagian ini mempunyai identitas stabil yang tidak bergantung pada bahasa. Petunjuk disusun bertahap: baca petunjuk kedua hanya jika petunjuk pertama belum cukup. Solusi yang diberikan merupakan bagian asli modul ini, bukan solusi yang dinisbahkan kepada sumber Brenner.
Latihan L1 — Grup perkalian positif (O011-BL-E01)
Tunjukkan bahwa \(\mathbb R_{>0}\) dengan perkalian merupakan grup Lie satu dimensi. Tentukan aljabar Lie dan pemetaan eksponensialnya. Tunjukkan pula bahwa logaritma memberikan isomorfisme grup Lie \(\mathbb R_{>0}\cong(\mathbb R,+)\).
Petunjuk 1.
Gunakan koordinat biasa pada himpunan terbuka \(\mathbb R_{>0}\subset\mathbb R\).
Petunjuk 2.
Subgrup satu-parameter berkecepatan awal \(v\) harus memenuhi \(\gamma'(t)=v\gamma(t)\) dan \(\gamma(0)=1\).
Solusi.
Perkalian \((x,y)\mapsto xy\) dan invers \(x\mapsto x^{-1}\) mulus pada \(\mathbb R_{>0}\). Ruang singgung di identitas \(1\) dapat diidentifikasi dengan \(\mathbb R\). Karena grupnya abelian, braket Lie identik nol. Persamaan untuk medan invarian-kiri yang bernilai \(v\) di \(1\) ialah \(\gamma'(t)=v\gamma(t)\), sehingga \(\gamma_v(t)=e^{tv}\) dan \(\exp(v)=e^v\). Akhirnya \(\log(xy)=\log x+\log y\); logaritma dan eksponensial saling invers serta mulus.
Latihan L2 — Ruang singgung grup matriks (O011-BL-E02)
Buktikan langsung bahwa \[T_I\mathrm{SL}_n(\mathbb R)=\{X:\operatorname{tr}X=0\}
\quad\text{dan}\quad
T_I\mathrm O(n)=\{X:X^{\mathsf T}+X=0\}.\] Hitung dimensinya.
Petunjuk 1.
Diferensiasikan persamaan \(\det A(t)=1\) dan \(A(t)^{\mathsf T}A(t)=I\) pada \(t=0\).
Petunjuk 2.
Untuk arah sebaliknya, gunakan \(e^{tX}\) dan identitas \(\det(e^{tX})=e^{t\operatorname{tr}X}\); untuk matriks antisimetri gunakan \((e^{tX})^{\mathsf T}e^{tX}=I\).
Solusi.
Jika \(A(0)=I\) dan \(A'(0)=X\), rumus turunan determinan memberi \[0=\left.\frac d{dt}\right|_0\det A(t)=\operatorname{tr}X.\] Sebaliknya, jika \(\operatorname{tr}X=0\), kurva \(e^{tX}\) berada di \(\mathrm{SL}_n\) dan berkecepatan \(X\) pada nol. Jadi ruang singgung pertama tepat seperti dinyatakan dan berdimensi \(n^2-1\).
Untuk \(A(t)\in\mathrm O(n)\), \[0=\left.\frac d{dt}\right|_0 A(t)^{\mathsf T}A(t)=X^{\mathsf T}+X.\] Jika \(X^{\mathsf T}=-X\), maka \((e^{tX})^{\mathsf T}=e^{-tX}\), sehingga \(e^{tX}\in\mathrm O(n)\). Matriks antisimetri ditentukan oleh entri di atas diagonal; dimensinya \(n(n-1)/2\).
Latihan L3 — Medan invarian pada grup umum linear (O011-BL-E03)
Untuk \(A\in M_n(\mathbb R)\), tentukan medan invarian-kiri \(X^A\) dan medan invarian-kanan \(Y^A\) pada \(\mathrm{GL}_n(\mathbb R)\). Hitung alirannya.
Petunjuk 1.
Diferensial perkalian kiri \(L_g(h)=gh\) pada \(I\) adalah \(A\mapsto gA\).
Petunjuk 2.
Periksa kurva \(g e^{tA}\) dan \(e^{tA}g\).
Solusi.
Kita memperoleh \[X^A_g=gA,
\qquad Y^A_g=Ag.\] Kurva integral \(X^A\) yang berawal di \(g\) ialah \(t\mapsto ge^{tA}\), sebab turunannya \(ge^{tA}A\). Kurva integral \(Y^A\) ialah \(t\mapsto e^{tA}g\). Keduanya lengkap untuk semua \(t\in\mathbb R\).
Latihan L4 — Braket pada grup afin garis (O011-BL-E04)
Pertimbangkan \[G=\left\{\begin{pmatrix}a&b\\0&1\end{pmatrix}:a>0,
b\in\mathbb R\right\}.\] Tentukan aljabar Lie dan braketnya. Apakah aljabar Lie ini abelian?
Petunjuk 1.
Tuliskan arah singgung di identitas sebagai \(X(x,y)=\left(\begin{smallmatrix}x&y\\0&0\end{smallmatrix}\right)\).
Petunjuk 2.
Hitung \(X(x,y)X(u,v)-X(u,v)X(x,y)\).
Solusi.
Aljabar Lie terdiri atas semua \[X(x,y)=\begin{pmatrix}x&y\\0&0\end{pmatrix}.\] Perkalian langsung memberi \[[X(x,y),X(u,v)]
=\begin{pmatrix}0&xv-uy\\0&0\end{pmatrix}
=X(0,xv-uy).\] Aljabar ini tidak abelian; misalnya \([X(1,0),X(0,1)]=X(0,1)\).
Latihan L5 — Eksponensial rotasi dan geseran (O011-BL-E05)
Hitung eksponensial dari \[J=\begin{pmatrix}0&-1\\1&0\end{pmatrix},
\qquad
N=\begin{pmatrix}0&1\\0&0\end{pmatrix}.\] Jelaskan subgrup satu-parameter yang dihasilkan.
Petunjuk 1.
Gunakan \(J^2=-I\) dan \(N^2=0\).
Petunjuk 2.
Pisahkan deret pangkat \(e^{tJ}\) menjadi suku genap dan ganjil.
Solusi.
Karena \(J^{2k}=(-1)^kI\) dan \(J^{2k+1}=(-1)^kJ\), \[e^{tJ}=\cos(t)I+\sin(t)J
=\begin{pmatrix}\cos t&-\sin t\\\sin t&\cos t\end{pmatrix}.\] Ini adalah subgrup rotasi di \(\mathrm{SO}(2)\). Karena \(N^2=0\), \[e^{tN}=I+tN=\begin{pmatrix}1&t\\0&1\end{pmatrix},\] yakni subgrup geseran unipoten.
Latihan L6 — Determinan eksponensial (O011-BL-E06)
Buktikan bahwa untuk setiap matriks nyata \(X\), \[\det(e^X)=e^{\operatorname{tr}X}.\] Gunakan hasil ini untuk menunjukkan bahwa eksponensial \(\mathfrak{sl}_n\to\mathrm{SL}_n\) terdefinisi dengan baik.
Petunjuk 1.
Tinjau \(f(t)=\det(e^{tX})\) dan gunakan rumus Jacobi untuk turunan determinan.
Petunjuk 2.
Tunjukkan \(f'(t)=\operatorname{tr}(X)f(t)\) dengan \(f(0)=1\).
Solusi.
Karena \((e^{tX})'=Xe^{tX}\) dan \(e^{tX}\) invertibel, \[f'(t)=f(t)\operatorname{tr}\bigl(e^{-tX}Xe^{tX}\bigr)
=f(t)\operatorname{tr}X.\] Solusi persamaan skalar ini dengan \(f(0)=1\) ialah \(f(t)=e^{t\operatorname{tr}X}\). Ambil \(t=1\). Jika \(\operatorname{tr}X=0\), determinan \(e^X\) sama dengan \(1\).
Latihan L7 — Adjoint grup matriks (O011-BL-E07)
Untuk subgrup matriks \(G\subseteq\mathrm{GL}_n(\mathbb R)\), buktikan \[\operatorname{Ad}_gX=gXg^{-1},
\qquad
\operatorname{ad}_XY=XY-YX.\]
Petunjuk 1.
Diferensiasikan \(g(I+tX+o(t))g^{-1}\).
Petunjuk 2.
Kemudian diferensiasikan \(e^{tX}Ye^{-tX}\) pada \(t=0\).
Solusi.
Kurva \(A(t)\) melalui \(I\) dengan \(A'(0)=X\) memberi \[\left.\frac d{dt}\right|_0gA(t)g^{-1}=gXg^{-1},\] yang membuktikan rumus \(\operatorname{Ad}\). Selanjutnya \[\left.\frac d{dt}\right|_0 e^{tX}Ye^{-tX}
=XY-YX,\] sehingga \(\operatorname{ad}_X(Y)=[X,Y]\).
Latihan L8 — Komutator infinitesimal (O011-BL-E08)
Untuk \(X,Y\in M_n(\mathbb R)\), tetapkan \[c(t)=e^{tX}e^{tY}e^{-tX}e^{-tY}.\] Tunjukkan bahwa \[c(t)=I+t^2[X,Y]+O(t^3).\]
Petunjuk 1.
Gunakan \(e^{tX}=I+tX+\tfrac12t^2X^2+O(t^3)\) untuk keempat faktor.
Petunjuk 2.
Semua suku orde satu harus saling menghapus; kelompokkan suku orde dua.
Solusi.
Kalikan dua faktor pertama dan dua faktor terakhir hingga orde dua: \[e^{tX}e^{tY}
=I+t(X+Y)+t^2\left(\tfrac12X^2+XY+\tfrac12Y^2\right)+O(t^3),\] \[e^{-tX}e^{-tY}
=I-t(X+Y)+t^2\left(\tfrac12X^2+XY+\tfrac12Y^2\right)+O(t^3).\] Ketika kedua ekspansi dikalikan, koefisien orde satu hilang dan koefisien orde dua menyederhana menjadi \(XY-YX\). Jadi rumus yang diminta berlaku. Rumus ini memperlihatkan bahwa braket mengukur kegagalan gerak kecil dalam dua arah untuk saling komutatif.
Latihan L9 — Aksi lingkaran (O011-BL-E09)
Biarkan \(\mathbb R\) bertindak pada \(S^1\subset\mathbb C\) melalui \(t\cdot z=e^{it}z\). Tentukan orbit, stabilisator, medan fundamental untuk \(v\in\mathbb R\), dan kernel diferensial pemetaan orbit di \(0\).
Petunjuk 1.
Untuk \(z\) tetap, selesaikan \(e^{it}z=z\).
Petunjuk 2.
Diferensiasikan \(e^{itv}z\) pada \(t=0\).
Solusi.
Orbit setiap \(z\) adalah seluruh \(S^1\). Stabilisatornya \(2\pi\mathbb Z\), suatu subgrup diskret. Medan fundamental ialah \[v_{S^1}(z)=ivz.\] Pemetaan \(v\mapsto ivz\) dari \(\mathbb R\) ke \(T_zS^1\) adalah isomorfisme, sehingga kernelnya nol. Ini sesuai dengan aljabar Lie stabilisator diskret, yang juga nol, meskipun stabilisator grupnya sendiri tidak trivial.
Latihan L10 — Orbit rotasi di ruang Euklides (O011-BL-E10)
Tentukan orbit dan stabilisator aksi standar \(\mathrm{SO}(3)\) pada \(\mathbb R^3\). Untuk \(p\ne0\), buktikan \[T_p(\mathrm{SO}(3)\cdot p)=p^\perp.\]
Petunjuk 1.
Rotasi mempertahankan norma dan bertindak transitif pada setiap bola berjari-jari positif.
Petunjuk 2.
Medan fundamental yang ditentukan \(X\in\mathfrak{so}(3)\) bernilai \(Xp\). Gunakan antisimetri untuk menunjukkan \(Xp\perp p\) dan hitung dimensi.
Solusi.
Orbit \(0\) adalah \(\{0\}\) dan stabilisatornya seluruh \(\mathrm{SO}(3)\). Jika \(p\ne0\), orbitnya bola \(S^2_{\|p\|}\) dan stabilisatornya isomorfik dengan \(\mathrm{SO}(2)\), yaitu rotasi di bidang \(p^\perp\). Karena \(\langle Xp,p\rangle=-\langle p,Xp\rangle\), setiap \(Xp\) tegak lurus pada \(p\). Pemetaan \(X\mapsto Xp\) berperingkat dua: kernelnya berdimensi satu, yakni aljabar stabilisator. Jadi citranya adalah seluruh ruang dua dimensi \(p^\perp\).
Latihan L11 — Orbit konjugasi (O011-BL-E11)
\(\mathrm{GL}_n(\mathbb R)\) bertindak pada \(M_n(\mathbb R)\) melalui \(g\cdot A=gAg^{-1}\). Tentukan stabilisator \(A\) dan ruang tangensial orbitnya di \(A\).
Petunjuk 1.
Stabilisator adalah semua matriks invertibel yang komutatif dengan \(A\).
Petunjuk 2.
Diferensiasikan \(e^{tX}Ae^{-tX}\).
Solusi.
Stabilisatornya adalah sentralisator invertibel \[(\mathrm{GL}_n)_A=\{g\in\mathrm{GL}_n:gA=Ag\}.\] Medan fundamental arah \(X\) bernilai \[\left.\frac d{dt}\right|_0e^{tX}Ae^{-tX}=XA-AX=[X,A].\] Oleh karena itu \[T_A(\mathrm{GL}_n\cdot A)=\{[X,A]:X\in M_n(\mathbb R)\}.\] Kernelnya adalah aljabar semua matriks yang komutatif dengan \(A\).
Latihan L12 — Kernel homomorfisme (O011-BL-E12)
Misalkan \(F\colon G\to H\) homomorfisme grup Lie. Buktikan bahwa \(\ker(dF_e)\) adalah ideal dalam \(\mathfrak g\) dan \(\operatorname{im}(dF_e)\) adalah subaljabar Lie dalam \(\mathfrak h\).
Petunjuk 1.
Gunakan \(dF_e[v,w]=[dF_ev,dF_ew]\).
Petunjuk 2.
Untuk sifat ideal, ambil \(v\) di kernel dan \(w\) sebarang.
Solusi.
Jika \(v\in\ker(dF_e)\) dan \(w\in\mathfrak g\), maka \[dF_e[v,w]=[dF_ev,dF_ew]=[0,dF_ew]=0.\] Jadi \([v,w]\) kembali berada dalam kernel; kernel adalah ideal. Jika \(a=dF_ev\) dan \(b=dF_ew\) berada dalam citra, maka \[[a,b]=[dF_ev,dF_ew]=dF_e[v,w]\] juga berada dalam citra. Jadi citra adalah subaljabar Lie.
Uji penguasaan kumulatif
Keempat soal berikut dimaksudkan sebagai penilaian setelah seluruh modul. Setiap soal mempunyai rubrik, solusi lengkap, dan parameter alternatif untuk menghasilkan bentuk ekuivalen tanpa mengubah kompetensi yang diuji.
Penguasaan M1 — Grup Heisenberg (O011-BL-M01)
Untuk \[H=\left\{h(x,y,z)=
\begin{pmatrix}1&x&z\\0&1&y\\0&0&1\end{pmatrix}:x,y,z\in\mathbb R\right\},\] (a) buktikan bahwa \(H\) adalah grup Lie; (b) tentukan hukum grup dalam koordinat \((x,y,z)\); (c) tentukan aljabar Lie dan semua braket basis \(X=E_{12}\), \(Y=E_{23}\), \(Z=E_{13}\); (d) hitung \(\exp(aX+bY+cZ)\).
Petunjuk.
Semua matriks \(N=aX+bY+cZ\) memenuhi \(N^3=0\). Perhatikan \(XY=Z\) tetapi \(YX=0\).
Solusi.
Himpunan ini adalah submanifold afin tiga dimensi dari \(M_3(\mathbb R)\). Perkalian dan invers matriks membatas menjadi pemetaan mulus, dan \[h(x,y,z)h(x',y',z')
=h(x+x',y+y',z+z'+xy').\] Inversnya \(h(x,y,z)^{-1}=h(-x,-y,-z+xy)\). Aljabar Lie ialah \(\operatorname{span}\{X,Y,Z\}\) dengan \[[X,Y]=Z,
\qquad [X,Z]=[Y,Z]=0.\] Untuk \(N=aX+bY+cZ\), berlaku \(N^2=abZ\) dan \(N^3=0\), sehingga \[\exp N=I+N+\tfrac12N^2
=h\left(a,b,c+\tfrac12ab\right).\]
Rubrik (12 poin).
Dua poin untuk manifold dan kemulusan operasi; tiga poin untuk hukum grup dan invers; tiga poin untuk ruang aljabar serta semua braket; empat poin untuk perhitungan eksponensial beserta alasan deret berhenti.
Parameter alternatif.
Ganti koordinat entri kanan atas dengan \(\lambda z\) untuk suatu \(\lambda\ne0\). Peserta harus menyesuaikan hukum grup, basis pusat, dan koefisien eksponensial; kompetensi yang diuji tetap sama.
Penguasaan M2 — Grup afin dan eksponensial (O011-BL-M02)
Untuk grup \(G\) pada Latihan L4, (a) hitung \(\exp X(x,y)\); (b) tentukan \(\operatorname{Ad}_{g(a,b)}X(x,y)\); (c) verifikasi langsung \(\operatorname{ad}_{X(x,y)}X(u,v)=[X(x,y),X(u,v)]\).
Petunjuk.
Jika \(x\ne0\), jumlahkan deret entri kanan atas; perlakukan \(x=0\) sebagai limit. Gunakan \(g(a,b)^{-1}=\left(\begin{smallmatrix}a^{-1}&-a^{-1}b\\0&1\end{smallmatrix}\right)\).
Solusi.
Pangkat-pangkat \(X=X(x,y)\) memenuhi, untuk \(k\ge1\), \[X^k=\begin{pmatrix}x^k&x^{k-1}y\\0&0\end{pmatrix}.\] Maka \[\exp X(x,y)=
\begin{cases}
\left(\begin{smallmatrix}e^x&y(e^x-1)/x\\0&1\end{smallmatrix}\right),&x\ne0,\\[2mm]
\left(\begin{smallmatrix}1&y\\0&1\end{smallmatrix}\right),&x=0.
\end{cases}\] Perkalian matriks memberi \[\operatorname{Ad}_{g(a,b)}X(x,y)=X(x,ay-bx).\] Diferensiasikan rumus ini pada \(g=\exp(tX(x,y))\) dan \(t=0\), atau hitung komutator langsung, untuk memperoleh \[\operatorname{ad}_{X(x,y)}X(u,v)=X(0,xv-uy).\]
Rubrik (12 poin).
Lima poin untuk eksponensial termasuk kasus \(x=0\); empat poin untuk adjoint; tiga poin untuk diferensiasi atau komutator yang memverifikasi rumus \(\operatorname{ad}\).
Parameter alternatif.
Gunakan representasi afin dengan matriks \(\left(\begin{smallmatrix}a&0&b\\0&1&0\\0&0&1\end{smallmatrix}\right)\). Peserta harus mengenali bahwa perhitungan esensial tetap dua dimensi.
Penguasaan M3 — Bola sebagai ruang homogen (O011-BL-M03)
Untuk aksi \(\mathrm{SO}(n)\) pada \(S^{n-1}\) dengan \(n\ge3\), (a) buktikan transitivitas; (b) tentukan stabilisator \(e_n\); (c) hitung diferensial pemetaan orbit di identitas; (d) deduksi \(S^{n-1}\cong\mathrm{SO}(n)/\mathrm{SO}(n-1)\) dan periksa dimensinya.
Petunjuk.
Lengkapi setiap vektor satuan menjadi basis ortonormal berorientasi. Untuk \(X\in\mathfrak{so}(n)\), diferensial pemetaan orbit adalah \(X\mapsto Xe_n\).
Solusi.
Jika \(p,q\in S^{n-1}\), lengkapi masing-masing menjadi basis ortonormal berorientasi. Pemetaan yang membawa basis pertama ke basis kedua berada dalam \(\mathrm{SO}(n)\) dan membawa \(p\) ke \(q\), sehingga aksi transitif. Matriks yang menetapkan \(e_n\) mempunyai bentuk blok \(\operatorname{diag}(A,1)\) dengan \(A\in\mathrm{SO}(n-1)\).
Pemetaan orbit \(\Phi_{e_n}(g)=ge_n\) mempunyai diferensial \(T_I\Phi_{e_n}(X)=Xe_n\). Citranya adalah \(e_n^\perp\), sedangkan kernelnya terdiri atas matriks antisimetri dengan baris dan kolom terakhir nol, yaitu \(\mathfrak{so}(n-1)\). Karena itu ruang homogen adalah \(S^{n-1}\) dan \[\dim\mathrm{SO}(n)-\dim\mathrm{SO}(n-1)
=\frac{n(n-1)-(n-1)(n-2)}2=n-1.\]
Rubrik (12 poin).
Tiga poin untuk transitivitas; dua poin untuk stabilisator; empat poin untuk diferensial, kernel, dan citra; tiga poin untuk identifikasi hasil bagi dan perhitungan dimensi.
Parameter alternatif.
Ganti bola satuan dengan bola berjari-jari \(r>0\) dan titik dasar \(re_1\). Stabilisator dan hasil bagi sama hingga pilihan titik dasar; diferensial pemetaan orbit memperoleh faktor \(r\).
Penguasaan M4 — Naturalisasi eksponensial dan kegagalan komutatif (O011-BL-M04)
Misalkan \(F\colon G\to H\) homomorfisme grup Lie. (a) buktikan \(F(\exp_Gv)=\exp_H(dF_ev)\); (b) deduksi \(F(\exp_G(tv))=\exp_H(t,dF_ev)\) untuk semua \(t\); (c) berikan matriks \(X,Y\in\mathfrak{gl}_2\) yang menunjukkan bahwa umumnya \(e^{X+Y}\ne e^Xe^Y\); (d) nyatakan hipotesis sederhana yang menjamin kesamaan.
Petunjuk.
Untuk (a), bandingkan dua subgrup satu-parameter dengan kecepatan awal yang sama. Untuk (c), gunakan kelipatan kecil matriks \(E_{12}\) dan \(E_{21}\) atau bandingkan suku orde dua.
Solusi.
Kurva \(t\mapsto F(\exp_G(tv))\) adalah homomorfisme \(\mathbb R\to H\) dan turunannya pada nol ialah \(dF_ev\). Berdasarkan ketunggalan subgrup satu-parameter, kurva itu sama dengan \(t\mapsto\exp_H(t,dF_ev)\). Pernyataan (a) adalah kasus \(t=1\), sedangkan (b) adalah identitas kurva penuh.
Ambil \(X=sE_{12}\) dan \(Y=sE_{21}\) dengan \(s\ne0\) cukup kecil. Ekspansi hingga orde dua memberi \[e^Xe^Y=I+X+Y+XY+O(s^3),\] sedangkan \[e^{X+Y}=I+X+Y+\tfrac12(XY+YX)+O(s^3).\] Karena \(XY\ne YX\), kedua matriks berbeda untuk \(s\) cukup kecil. Jika \([X,Y]=0\), deret pangkat dapat dikelompokkan seperti bilangan komutatif dan \(e^{X+Y}=e^Xe^Y\).
Rubrik (12 poin).
Empat poin untuk argumen subgrup satu-parameter; dua poin untuk identitas berparameter; empat poin untuk contoh tandingan yang benar beserta verifikasi; dua poin untuk hipotesis komutatif dan alasannya.
Parameter alternatif.
Ganti pasangan \(E_{12},E_{21}\) dengan \(X=\left(\begin{smallmatrix}0&s\\0&0\end{smallmatrix}\right)\) dan \(Y=\left(\begin{smallmatrix}r&0\\0&0\end{smallmatrix}\right)\) untuk \(rs\ne0\). Peserta harus mendeteksi komutator tak nol dan membandingkan eksponensial.
Modul ini disusun secara independen untuk menutup cakupan kurikuler; modul ini bukan teks atau solusi yang dinisbahkan kepada sumber Brenner.
Jembatan Kohomologi de Rham dan Topologi Diferensial
Tujuan dan prasyarat
Unit 14 memperkenalkan bentuk diferensial, Unit 20 turunan eksterior, Unit 22 partisi kesatuan, dan Unit 23 teorema Stokes. Modul ini menyatukan keempatnya menjadi sebuah invariant topologis. Gagasan pokoknya sederhana: bentuk tertutup yang bukan turunan eksterior bentuk lain mendeteksi “lubang” pada manifold. Kita membuktikan hasil lokal, membangun invariansi homotopi, memakai barisan Mayer–Vietoris untuk perhitungan global, lalu menandai jalan menuju derajat, transversalitas, dan teori Morse tanpa berpura-pura membahas teori-teori itu secara lengkap.
Semua manifold di bagian ini dianggap mulus, berdimensi hingga, Hausdorff, dan memiliki basis terhitung. Ruang bentuk-\(k\) mulus pada \(M\) ditulis \(\Omega^k(M)\); untuk \(k<0\) atau \(k>\dim M\), ruang itu adalah nol.
Kompleks de Rham
Suatu bentuk \(\omega\in\Omega^k(M)\) disebut tertutup jika \(d\omega=0\), dan disebut eksak jika terdapat \(\eta\in\Omega^{k-1}(M)\) dengan \(\omega=d\eta\).
Karena \(d\circ d=0\), setiap bentuk eksak tertutup. Jadi turunan eksterior membentuk kompleks rantai-kobalik \[0\longrightarrow\Omega^0(M)\xrightarrow{d}\Omega^1(M)
\xrightarrow{d}\cdots\xrightarrow{d}\Omega^n(M)
\longrightarrow0.\]
Kohomologi de Rham derajat \(k\) adalah ruang vektor \[H^k_{\mathrm{dR}}(M)
=\frac{\ker(d\colon\Omega^k(M)\to\Omega^{k+1}(M))}
{\operatorname{im}(d\colon\Omega^{k-1}(M)\to\Omega^k(M))}.\] Kelas bentuk tertutup \(\omega\) ditulis \([\omega]\).
Produk wedge menurunkan produk bergradasi \[H^p_{\mathrm{dR}}(M)\times H^q_{\mathrm{dR}}(M)
\longrightarrow H^{p+q}_{\mathrm{dR}}(M),
\qquad ([\alpha],[\beta])\longmapsto[\alpha\wedge\beta].\] Produk ini memenuhi \([\alpha]\wedge[\beta]=(-1)^{pq}[\beta]\wedge[\alpha]\).
Proof. Aturan Leibniz bergradasi memberi \[d(\alpha\wedge\beta)=d\alpha\wedge\beta
+(-1)^p\alpha\wedge d\beta.\] Jika \(\alpha\) dan \(\beta\) tertutup, wedge-nya tertutup. Jika \(\alpha\) diganti \(\alpha+d\mu\), maka \[(\alpha+d\mu)\wedge\beta-\alpha\wedge\beta
=d(\mu\wedge\beta)\] karena \(d\beta=0\). Argumen yang sama berlaku pada faktor kedua. Jadi produk tidak bergantung pada wakil. Komutativitas bergradasi diwarisi dari bentuk. ◻
\(H^0_{\mathrm{dR}}(M)\) adalah ruang fungsi yang konstan pada setiap komponen terhubung. Khususnya, jika \(M\) terhubung, \(H^0_{\mathrm{dR}}(M)\cong\mathbb R\).
Proof. Untuk fungsi mulus \(f\), persamaan \(df=0\) berarti semua turunan arah lokalnya nol. Maka \(f\) konstan pada setiap komponen terhubung. Tidak ada bentuk berderajat \(-1\), sehingga pada derajat nol tidak ada hasil bagi tambahan. ◻
Tarikan balik dan funktorialitas
Jika \(f\colon M\to N\) mulus, tarikan balik memenuhi \[f^*(\alpha\wedge\beta)=f^*\alpha\wedge f^*\beta,
\qquad d(f^*\alpha)=f^*(d\alpha).\]
Pemetaan \(f\) menginduksi homomorfisme aljabar bergradasi \[f^*\colon H^*_{\mathrm{dR}}(N)\longrightarrow H^*_{\mathrm{dR}}(M).\] Jika \(g\colon N\to P\) mulus, maka \((g\circ f)^*=f^*\circ g^*\), dan \(\operatorname{id}_M^*\) adalah identitas.
Proof. Komutasi dengan \(d\) menunjukkan bahwa tarikan balik membawa bentuk tertutup ke bentuk tertutup dan bentuk eksak ke bentuk eksak. Karena itu ia terdefinisi pada kelas kohomologi. Semua identitas lain sudah berlaku pada tingkat bentuk. ◻
Perhatikan pembalikan arah: pemetaan \(M\to N\) menghasilkan pemetaan kohomologi dari \(N\) ke \(M\). Kohomologi de Rham adalah funktor kontravarian.
Lema Poincaré pada himpunan berbentuk bintang
Suatu himpunan terbuka \(U\subseteq\mathbb R^n\) disebut berbentuk bintang terhadap \(0\) jika \(tx\in U\) untuk semua \(x\in U\) dan \(t\in[0,1]\). Misalkan \(E=\sum_i x_i\partial_{x_i}\) adalah medan Euler dan \(\iota_E\) kontraksi oleh \(E\).
Untuk \(\omega\in\Omega^k(U)\) dengan \(k\ge1\), definisikan operator homotopi oleh \[(K\omega)_x(v_1,\ldots,v_{k-1})
=\int_0^1 t^{k-1}\omega_{tx}(x,v_1,\ldots,v_{k-1})\,dt.\] Dengan medan Euler \(E_y=y\), integran yang sama dapat ditulis \(t^{k-2}(\iota_E\omega)_{tx}\) untuk \(t>0\); rumus pertama tetap teratur di \(t=0\) dan karena itu kita pakai sebagai definisi. Rumus yang lebih intrinsik akan muncul pada homotopi umum di bawah.
Jika \(U\subseteq\mathbb R^n\) terbuka dan berbentuk bintang, setiap bentuk tertutup \(\omega\in\Omega^k(U)\) dengan \(k\ge1\) adalah eksak. Dengan kata lain, \(H^k_{\mathrm{dR}}(U)=0\) untuk \(k\ge1\).
Proof. Ambil homotopi \(F\colon U\times[0,1]\to U\), \(F(x,t)=tx\). Perhitungan di koordinat, atau rumus homotopi yang dibuktikan pada Teorema [o011-br-thm-chain-homotopy], memberi \[dK\omega+K(d\omega)=F_1^*\omega-F_0^*\omega.\] Untuk \(k\ge1\), tarikan balik bentuk-\(k\) oleh pemetaan konstan \(F_0\) adalah nol, sedangkan \(F_1\) adalah identitas. Jika \(d\omega=0\), maka \(\omega=d(K\omega)\). ◻
Lema Poincaré bersifat lokal: setiap titik manifold mempunyai lingkungan koordinat yang dapat diperkecil menjadi bola, sehingga setiap bentuk tertutup berderajat positif lokalnya eksak. Hambatan untuk memperoleh primitif global adalah tepat informasi yang diukur kohomologi de Rham.
Homotopi rantai dan invariansi homotopi
Misalkan \(F\colon M\times[0,1]\to N\) suatu homotopi mulus dan \(F_t(p)=F(p,t)\). Untuk \(\omega\in\Omega^k(N)\), definisikan \[K_F\omega
=\int_0^1 \iota_t^*\bigl(\iota_{\partial_t}F^*\omega\bigr)\,dt
\in\Omega^{k-1}(M),\] di mana \(\iota_t(p)=(p,t)\).
Operator \(K_F\) memenuhi \[dK_F+K_Fd=F_1^*-F_0^*.\]
Proof. Pada \(M\times[0,1]\), turunan terhadap \(t\) dari tarikan balik sepanjang \(\iota_t\) memenuhi rumus Cartan \[\frac d{dt}\iota_t^*(F^*\omega)
=\iota_t^*\mathcal L_{\partial_t}(F^*\omega)
=\iota_t^*\bigl(d\iota_{\partial_t}F^*\omega
+\iota_{\partial_t}dF^*\omega\bigr).\] Integrasikan dari \(0\) sampai \(1\), gunakan bahwa tarikan balik komutatif dengan \(d\), dan kenali kedua suku sebagai \(dK_F\omega\) serta \(K_Fd\omega\). ◻
Pemetaan mulus yang homotopik menginduksi pemetaan kohomologi yang sama. Jika \(M\) dan \(N\) ekuivalen-homotopi, maka \(H^*_{\mathrm{dR}}(M)\cong H^*_{\mathrm{dR}}(N)\) sebagai aljabar bergradasi.
Proof. Jika \(d\omega=0\), rumus homotopi memberi \(F_1^*\omega-F_0^*\omega=d(K_F\omega)\), sehingga kedua tarikan balik menentukan kelas yang sama. Untuk ekuivalensi homotopi, terapkan funktorialitas pada komposisi yang homotopik dengan identitas. ◻
Jika \(M\) kontraktibel, maka \(H^0_{\mathrm{dR}}(M)\cong\mathbb R\) dan \(H^k_{\mathrm{dR}}(M)=0\) untuk \(k>0\).
Barisan Mayer–Vietoris
Misalkan \(M=U\cup V\) dengan \(U,V\) terbuka. Untuk setiap \(k\) terdapat barisan pendek kompleks \[0\longrightarrow\Omega^k(M)
\xrightarrow{r}(\Omega^k(U)\oplus\Omega^k(V))
\xrightarrow{\delta}\Omega^k(U\cap V)
\longrightarrow0,\] dengan \[r(\omega)=(\omega|_U,\omega|_V),
\qquad \delta(\alpha,\beta)=\alpha|_{U\cap V}-\beta|_{U\cap V}.\] Injektivitas dan ketepatan di tengah mengikuti sifat pengeleman bentuk. Untuk surjektivitas \(\delta\), pilih partisi kesatuan \(\rho_U+\rho_V=1\) yang tersubordinasi pada \(U,V\); suatu bentuk \(\gamma\) di \(U\cap V\) diangkat oleh perpanjangan nol yang dibangun dari \(\rho_V\gamma\) pada \(U\) dan \(-\rho_U\gamma\) pada \(V\).
Penutup \(M=U\cup V\) menghasilkan barisan eksak panjang \[\cdots\longrightarrow H^{k-1}_{\mathrm{dR}}(U\cap V)
\xrightarrow{\partial}H^k_{\mathrm{dR}}(M)
\xrightarrow{r^*}H^k_{\mathrm{dR}}(U)\oplus H^k_{\mathrm{dR}}(V)
\xrightarrow{\delta^*}H^k_{\mathrm{dR}}(U\cap V)
\xrightarrow{\partial}H^{k+1}_{\mathrm{dR}}(M)
\longrightarrow\cdots.\]
Proof. Barisan pendek kompleks di atas menghasilkan barisan eksak panjang kohomologi melalui konstruksi standar pemetaan penghubung. Secara konkret, jika \(\gamma\) tertutup pada \(U\cap V\), pilih \((\alpha,\beta)\) dengan \(\delta(\alpha,\beta)=\gamma\). Karena \(d\gamma=0\), pasangan \((d\alpha,d\beta)\) saling cocok pada irisan, sehingga menempel menjadi bentuk tertutup \(\omega\) pada \(M\). Tetapkan \(\partial[\gamma]=[\omega]\). Perubahan pilihan hanya mengubah \(\omega\) dengan bentuk eksak, dan pemeriksaan langsung memberi ketepatan pada setiap suku. ◻
Perhitungan dasar
Kohomologi de Rham lingkaran adalah \[H^0_{\mathrm{dR}}(S^1)\cong\mathbb R,
\qquad H^1_{\mathrm{dR}}(S^1)\cong\mathbb R,
\qquad H^k_{\mathrm{dR}}(S^1)=0\quad(k\ge2).\] Isomorfisme pada derajat satu dapat diberikan oleh periode \[[\omega]\longmapsto\int_{S^1}\omega.\]
Proof. Derajat nol mengikuti keterhubungan, dan derajat di atas satu nol karena dimensi. Tutupi \(S^1\) oleh dua busur terbuka kontraktibel \(U,V\) yang irisannya mempunyai dua komponen. Bagian relevan Mayer–Vietoris adalah \[0\to H^0(S^1)\to\mathbb R\oplus\mathbb R
\to\mathbb R^2\to H^1(S^1)\to0.\] Pemetaan tengah mengirim \((a,b)\) ke \((a-b,a-b)\), sehingga cokernelnya satu dimensi. Integral lenyap pada bentuk eksak dan tidak nol pada bentuk sudut ternormalisasi; karena itu periode memberi isomorfisme yang dinyatakan. ◻
Pada \(\mathbb R^2\setminus\{0\}\), bentuk \[\eta=\frac{1}{2\pi}\frac{x\,dy-y\,dx}{x^2+y^2}\] tertutup dan integralnya pada lingkaran satuan adalah \(1\). Jadi ia tidak eksak dan mewakili generator kelas derajat satu.
Untuk \(n\ge1\), \[H^k_{\mathrm{dR}}(S^n)\cong
\begin{cases}
\mathbb R,&k=0\text{ atau }k=n,\\
0,&\text{selain itu}.
\end{cases}\]
Proof. Kasus \(n=1\) sudah dibuktikan. Untuk \(n\ge2\), tutupi \(S^n\) oleh lingkungan terbuka kutub utara dan selatan yang masing-masing kontraktibel dan yang irisannya ekuivalen-homotopi dengan \(S^{n-1}\). Mayer–Vietoris, di luar derajat nol, memberi isomorfisme penghubung \[H^{k-1}_{\mathrm{dR}}(S^{n-1})\cong H^k_{\mathrm{dR}}(S^n)
\qquad(1<k\le n).\] Pada derajat satu, keterhubungan penutup dan irisan memberi nol. Induksi pada \(n\) menghasilkan satu kelas di derajat teratas dan nol pada derajat antara. Derajat nol kembali mengikuti keterhubungan. ◻
Jika \(S^n\) diberi orientasi, kelas teratas dapat dinormalisasi oleh \(\int_{S^n}\omega=1\). Teorema Stokes memastikan bahwa integral hanya bergantung pada kelas kohomologi.
Teorema de Rham dan gerbang topologi diferensial
Integrasi bentuk pada rantai singular mulus menginduksi isomorfisme alami \[H^k_{\mathrm{dR}}(M)\xrightarrow{\ \cong\ }
H^k_{\mathrm{sing}}(M;\mathbb R)\] untuk setiap manifold mulus \(M\) dan setiap \(k\).
Teorema ini dinyatakan, bukan dibuktikan, karena pembuktian lengkap memerlukan kompleks singular, subdivisi, dan argumen berkas atau resolusi halus yang berada di luar jembatan ini. Isi konseptualnya ialah bahwa perhitungan dengan bentuk diferensial menghasilkan invariant topologis yang sama dengan kohomologi singular berkoefisien nyata.
Derajat.
Jika \(f\colon M\to N\) mulus antara manifold tertutup, terhubung, berorientasi, dan berdimensi sama \(n\), tindakan \(f^*\) pada kohomologi teratas adalah perkalian oleh suatu bilangan bulat \(\deg f\). Secara ekuivalen, \[\int_M f^*\omega=(\deg f)\int_N\omega\] untuk setiap bentuk volume tertutup \(\omega\). Dengan memilih nilai regular, derajat dapat dihitung sebagai jumlah bertanda titik-titik prapeta.
Transversalitas.
Jika \(f\colon M\to N\) transversal terhadap submanifold \(Z\subseteq N\), maka \(f^{-1}(Z)\) adalah submanifold berdimensi \(\dim M-\operatorname{codim}Z\). Transversalitas memungkinkan kelas kohomologi, bilangan perpotongan, dan derajat direpresentasikan oleh geometri prapeta yang stabil di bawah perturbasi kecil. Modul ini hanya memakai pernyataan gerbang tersebut; teorema aproksimasi transversal memerlukan pembahasan tersendiri.
Teori Morse.
Fungsi Morse mempunyai titik kritis nondegenerat. Ketika nilai melewati titik kritis berindeks \(\lambda\), sublevel berubah melalui pemasangan pegangan \(\lambda\). Dari sini lahir kompleks Morse, ketaksamaan Morse, dan hubungan antara jumlah titik kritis dengan kohomologi. Pembuktian memerlukan lema Morse, aliran gradien, dan analisis kekompakan; tidak satu pun disamarkan sebagai telah dibuktikan di sini.
Jembatan ini menutup rantai logis yang diperlukan untuk kurikulum dasar: bentuk dan \(d\) \(\to\) kohomologi \(\to\) invariansi homotopi \(\to\) Mayer–Vietoris dan contoh \(\to\) teorema de Rham sebagai identifikasi global \(\to\) gerbang derajat, transversalitas, serta Morse. Teori lanjutan dapat memulai tepat dari tiga gerbang terakhir tanpa mengulang bagian sebelumnya.
Latihan, petunjuk bertahap, dan solusi
Latihan berikut memakai ID stabil yang tidak bergantung pada bahasa. Setiap solusi adalah materi asli modul ini. Tidak ada solusi yang dinisbahkan kepada sumber Brenner atau kepada teks pembanding.
Latihan R1 — Bentuk tertutup dan primitif (O011-BR-E01)
Pada \(\mathbb R^2\), tinjau \[\omega=(2xy+1)\,dx+(x^2+3y^2)\,dy.\] Tentukan apakah \(\omega\) tertutup dan, jika eksak, temukan suatu primitif.
Petunjuk 1.
Untuk \(P\,dx+Q\,dy\), hitung \(d\omega=(Q_x-P_y)\,dx\wedge dy\).
Petunjuk 2.
Integralkan \(P\) terhadap \(x\), lalu cocokkan turunan terhadap \(y\).
Solusi.
\(P_y=2x\) dan \(Q_x=2x\), sehingga \(d\omega=0\). Jika \(df=\omega\), integrasi \(f_x=2xy+1\) memberi \(f=x^2y+x+c(y)\). Persamaan \(f_y=x^2+c'(y)=x^2+3y^2\) memberi \(c(y)=y^3+C\). Jadi \[\omega=d(x^2y+x+y^3).\]
Latihan R2 — Produk pada kelas kohomologi (O011-BR-E02)
Misalkan \(\alpha,\alpha'\) bentuk-\(p\) tertutup dengan \(\alpha'-\alpha=d\mu\), dan \(\beta,\beta'\) bentuk-\(q\) tertutup dengan \(\beta'-\beta=d\nu\). Buktikan secara langsung bahwa \(\alpha'\wedge\beta'-\alpha\wedge\beta\) eksak.
Petunjuk 1.
Ganti kedua wakil satu per satu.
Petunjuk 2.
Gunakan \(d(\mu\wedge\beta)=d\mu\wedge\beta\) dan \(d(\alpha'\wedge\nu)=(-1)^p\alpha'\wedge d\nu\).
Solusi.
Kita tulis \[\alpha'\wedge\beta'-\alpha\wedge\beta
=d\mu\wedge\beta+\alpha'\wedge d\nu.\] Karena \(d\beta=0\) dan \(d\alpha'=0\), \[d\mu\wedge\beta=d(\mu\wedge\beta),
\qquad
\alpha'\wedge d\nu=(-1)^p d(\alpha'\wedge\nu).\] Jadi selisihnya adalah \(d(\mu\wedge\beta+(-1)^p\alpha'\wedge\nu)\).
Latihan R3 — Funktorialitas konkret (O011-BR-E03)
Untuk \(f\colon\mathbb R^2\to\mathbb R^2\), \(f(u,v)=(u^2-v^2,2uv)\), dan bentuk \(\omega=x\,dy-y\,dx\), hitung \(f^*\omega\) dan verifikasi \(d(f^*\omega)=f^*(d\omega)\).
Petunjuk 1.
Substitusikan \(x=u^2-v^2\), \(y=2uv\) beserta diferensialnya.
Petunjuk 2.
\(d\omega=2\,dx\wedge dy\) dan determinan Jacobian \(f\) adalah \(4(u^2+v^2)\).
Solusi.
Kita mempunyai \(dx=2u\,du-2v\,dv\) dan \(dy=2v\,du+2u\,dv\). Maka \[f^*\omega
=(u^2-v^2)(2v\,du+2u\,dv)
-2uv(2u\,du-2v\,dv)
=-2v(u^2+v^2)\,du+2u(u^2+v^2)\,dv.\] Turunan eksteriornya adalah \(8(u^2+v^2)\,du\wedge dv\). Di sisi lain, \[f^*(d\omega)=2f^*(dx\wedge dy)
=2\det(Df)\,du\wedge dv
=8(u^2+v^2)\,du\wedge dv.\]
Latihan R4 — Kohomologi derajat nol (O011-BR-E04)
Jika manifold \(M\) mempunyai tepat \(r<\infty\) komponen terhubung, buktikan \(H^0_{\mathrm{dR}}(M)\cong\mathbb R^r\). Apa yang berubah jika banyaknya komponen tak hingga?
Petunjuk 1.
Suatu fungsi dengan \(df=0\) ditentukan oleh satu konstanta pada setiap komponen.
Petunjuk 2.
Untuk tak hingga banyak komponen, tidak ada syarat bahwa keluarga konstanta harus berhingga dukungannya.
Solusi.
Pemetaan yang mengirim fungsi lokal-konstan ke daftar nilainya pada komponen-komponen adalah isomorfisme linear ke \(\mathbb R^r\). Tidak ada bentuk derajat \(-1\), jadi tidak ada hasil bagi oleh bentuk eksak. Jika himpunan komponen adalah \(I\) tak hingga, ruangnya adalah produk semua keluarga \(\mathbb R^I\), bukan jumlah langsung \(\mathbb R^{(I)}\).
Latihan R5 — Generator bidang berlubang (O011-BR-E05)
Pada \(\mathbb R^2\setminus\{0\}\), buktikan bahwa \[\eta=\frac{1}{2\pi}\frac{x\,dy-y\,dx}{x^2+y^2}\] tertutup tetapi tidak eksak.
Petunjuk 1.
Hitung langsung \(d\eta\), atau gunakan koordinat polar lokal.
Petunjuk 2.
Tarik balik sepanjang \(c(t)=(\cos t,\sin t)\) dan integralkan dari \(0\) sampai \(2\pi\).
Solusi.
Perhitungan aturan hasil bagi memberi \(d\eta=0\) di luar asal. Sepanjang lingkaran satuan, \[c^*\eta=\frac{1}{2\pi}\,dt,
\qquad \int_{S^1}\eta=1.\] Jika \(\eta=df\), integralnya pada kurva tertutup akan nol berdasarkan teorema dasar kalkulus atau Stokes. Kontradiksi ini menunjukkan \(\eta\) tidak eksak.
Latihan R6 — Operator Poincaré eksplisit (O011-BR-E06)
Gunakan operator homotopi radial untuk bentuk \(\omega=dx\wedge dy\) pada \(\mathbb R^2\). Hitung \(K\omega\) dan verifikasi \(dK\omega=\omega\).
Petunjuk 1.
Untuk \(x=(x,y)\) dan vektor \(v\), integran ialah \(t\,\omega_x((x,y),v)\).
Petunjuk 2.
Kontraksi vektor radial dengan \(dx\wedge dy\) adalah \(x\,dy-y\,dx\).
Solusi.
Karena bentuknya konstan dan berderajat dua, \[K\omega=\int_0^1t(x\,dy-y\,dx)\,dt
=\frac12(x\,dy-y\,dx).\] Dengan demikian \[dK\omega=\frac12(dx\wedge dy-dy\wedge dx)=dx\wedge dy=\omega.\]
Latihan R7 — Pemetaan homotopik (O011-BR-E07)
Misalkan \(F\colon M\times[0,1]\to N\) homotopi dari \(f_0\) ke \(f_1\) dan \(\omega\) bentuk tertutup pada \(N\). Tunjukkan secara eksplisit bahwa \(f_1^*\omega-f_0^*\omega\) eksak. Apa primitifnya?
Petunjuk 1.
Gunakan rumus homotopi rantai.
Petunjuk 2.
Suku \(K_F(d\omega)\) lenyap.
Solusi.
Rumus \(dK_F+K_Fd=f_1^*-f_0^*\) memberi \[f_1^*\omega-f_0^*\omega=d(K_F\omega)+K_F(d\omega)
=d(K_F\omega).\] Jadi primitif eksplisitnya adalah \[K_F\omega=\int_0^1\iota_t^*(\iota_{\partial_t}F^*\omega)\,dt.\]
Latihan R8 — Retraksi deformasi (O011-BR-E08)
Buktikan bahwa penyertaan \(S^{n-1}\hookrightarrow\mathbb R^n\setminus\{0\}\) menginduksi isomorfisme kohomologi de Rham.
Petunjuk 1.
Gunakan retraksi radial \(r(x)=x/\|x\|\).
Petunjuk 2.
Bangun homotopi dari identitas ke \(i\circ r\) tanpa melewati asal.
Solusi.
Penyertaan \(i\) memenuhi \(r\circ i=\operatorname{id}_{S^{n-1}}\). Homotopi \[H(x,t)=\left((1-t)+\frac{t}{\|x\|}\right)x\] menghubungkan identitas pada \(\mathbb R^n\setminus\{0\}\) dengan \(i\circ r\); koefisiennya selalu positif. Jadi \(i\) dan \(r\) adalah ekuivalensi homotopi. Invariansi homotopi memberi isomorfisme yang diminta.
Latihan R9 — Mayer–Vietoris untuk lingkaran (O011-BR-E09)
Tutupi \(S^1\) oleh dua busur terbuka kontraktibel yang irisannya mempunyai dua komponen. Tuliskan bagian barisan Mayer–Vietoris yang menghitung \(H^1_{\mathrm{dR}}(S^1)\) dan tentukan pemetaan linearnya.
Petunjuk 1.
\(H^0(U)=H^0(V)=\mathbb R\) dan \(H^0(U\cap V)=\mathbb R^2\).
Petunjuk 2.
Pemetaan beda restriksi mengirim \((a,b)\) ke \((a-b,a-b)\).
Solusi.
Bagian barisan yang relevan adalah \[0\to\mathbb R\to\mathbb R^2
\xrightarrow{D}\mathbb R^2
\to H^1(S^1)\to0,
\qquad D(a,b)=(a-b,a-b).\] Citra \(D\) adalah diagonal satu dimensi, sehingga cokernelnya satu dimensi. Karena itu \(H^1_{\mathrm{dR}}(S^1)\cong\mathbb R\).
Latihan R10 — Derajat peta pangkat (O011-BR-E10)
Untuk \(f_m\colon S^1\to S^1\), \(f_m(e^{i\theta})=e^{im\theta}\) dengan \(m\in\mathbb Z\), tentukan tindakan \(f_m^*\) pada \(H^1_{\mathrm{dR}}(S^1)\) dan derajat \(f_m\).
Petunjuk 1.
Gunakan generator \(d\theta/(2\pi)\) pada koordinat sudut lokal dan integral globalnya.
Petunjuk 2.
Tarikan baliknya adalah \(m\,d\theta/(2\pi)\).
Solusi.
Jika \([\eta]\) adalah generator ternormalisasi dengan integral \(1\), maka \[f_m^*[\eta]=m[\eta].\] Tindakan pada kohomologi teratas lingkaran adalah perkalian \(m\), sehingga \(\deg(f_m)=m\). Ini juga benar untuk \(m<0\), ketika orientasi dibalik.
Latihan R11 — Dua kelas pada torus (O011-BR-E11)
Pada \(\mathbb T^2=S^1\times S^1\), misalkan \(\eta_1\) dan \(\eta_2\) adalah tarikan balik generator \(H^1(S^1)\) melalui dua proyeksi. Buktikan bahwa \([\eta_1]\) dan \([\eta_2]\) bebas linear.
Petunjuk 1.
Integralkan pada dua lingkaran koordinat \(c_1(z)=(z,1)\) dan \(c_2(z)=(1,z)\).
Petunjuk 2.
Matriks periodenya adalah matriks identitas.
Solusi.
Dengan normalisasi integral generator sama dengan \(1\), \[\int_{c_1}\eta_1=1,\quad \int_{c_1}\eta_2=0,
\qquad
\int_{c_2}\eta_1=0,\quad \int_{c_2}\eta_2=1.\] Jika \(a[\eta_1]+b[\eta_2]=0\), bentuk terkait eksak dan semua periodenya nol. Integrasi pada \(c_1\) memberi \(a=0\), dan pada \(c_2\) memberi \(b=0\).
Latihan R12 — Bentuk eksak pada manifold tertutup (O011-BR-E12)
Misalkan \(M\) manifold kompak berorientasi tanpa batas berdimensi \(n\). Buktikan bahwa untuk setiap \(\eta\in\Omega^{n-1}(M)\), \[\int_M d\eta=0.\] Jelaskan mengapa suatu bentuk-\(n\) dengan integral tak nol tidak mungkin eksak.
Petunjuk 1.
Gunakan teorema Stokes dan \(\partial M=\varnothing\).
Petunjuk 2.
Argumen kedua adalah kontraposisi langsung.
Solusi.
Teorema Stokes memberi \[\int_Md\eta=\int_{\partial M}\eta=0.\] Jika bentuk-\(n\) \(\omega\) eksak, \(\omega=d\eta\) dan integralnya harus nol. Jadi integral tak nol mendeteksi kelas kohomologi de Rham tak nol.
Uji penguasaan kumulatif
Penguasaan N1 — Bidang berlubang (O011-BR-M01)
(a) Bangun retraksi deformasi \(\mathbb R^2\setminus\{0\}\to S^1\); (b) hitung semua grup kohomologi de Rham bidang berlubang; (c) buktikan bahwa bentuk \(\eta\) dari Latihan R5 mewakili generator ternormalisasi; (d) tentukan apakah \(2\eta+d(x/(x^2+y^2))\) eksak.
Petunjuk.
Gabungkan Latihan R5 dan R8. Integral bentuk eksak pada lingkaran tertutup adalah nol.
Solusi.
Retraksi dan homotopinya adalah \[r(x)=\frac{x}{\|x\|},
\qquad H(x,t)=\left((1-t)+\frac t{\|x\|}\right)x.\] Maka kohomologi sama dengan kohomologi \(S^1\): \[H^0\cong\mathbb R,\qquad H^1\cong\mathbb R,
\qquad H^k=0\ (k\ge2).\] Karena \(\eta\) tertutup dan periodenya pada lingkaran positif adalah \(1\), ia mewakili generator ternormalisasi. Bentuk terakhir mempunyai periode \(2\), sebab suku diferensial eksak berperiode nol; jadi bentuk itu tidak eksak.
Rubrik (12 poin).
Tiga poin untuk retraksi dan homotopi yang menghindari asal; tiga poin untuk semua derajat kohomologi; tiga poin untuk ketertutupan/periode/generator; tiga poin untuk keputusan terakhir beserta alasan periodenya.
Parameter alternatif.
Ganti lubang asal dengan titik \(p\in\mathbb R^2\) dan gunakan koordinat \(x-p\). Generator dan retraksi harus ditranslasikan, sementara struktur kohomologi tetap sama.
Penguasaan N2 — Lema Poincaré terhitung (O011-BR-M02)
Pada \(\mathbb R^3\), misalkan \[\omega=x\,dy\wedge dz+y\,dz\wedge dx+z\,dx\wedge dy.\] (a) Hitung \(d\omega\); (b) tentukan apakah \(\omega\) tertutup; (c) untuk bentuk \(\alpha=dx\wedge dy\), hitung \(K\alpha\) dengan operator radial; (d) verifikasi identitas homotopi pada \(\alpha\).
Petunjuk.
Tiga suku pada \(d\omega\) semuanya merupakan \(dx\wedge dy\wedge dz\). Untuk \(\alpha\), gunakan perhitungan Latihan R6.
Solusi.
Kita memperoleh \[d\omega=3\,dx\wedge dy\wedge dz,\] sehingga \(\omega\) tidak tertutup. Untuk \(\alpha\), \[K\alpha=\frac12(x\,dy-y\,dx),
\qquad dK\alpha=dx\wedge dy=\alpha.\] Karena \(d\alpha=0\) dan tarikan balik bentuk derajat dua oleh pemetaan konstan nol, identitas \(dK\alpha+Kd\alpha=\alpha-F_0^*\alpha\) tepat menjadi \(dK\alpha=\alpha\).
Rubrik (12 poin).
Tiga poin untuk tanda dan koefisien \(d\omega\); dua poin untuk keputusan ketertutupan; empat poin untuk operator radial; tiga poin untuk verifikasi identitas lengkap termasuk suku pemetaan konstan.
Parameter alternatif.
Ganti \(\omega\) dengan \(a x\,dy\wedge dz+b y\,dz\wedge dx+c z\,dx\wedge dy\). Ketertutupan terjadi tepat ketika \(a+b+c=0\).
Penguasaan N3 — Kohomologi bola melalui Mayer–Vietoris (O011-BR-M03)
Dengan penutup dua lingkungan kutub, buktikan secara induktif rumus lengkap untuk \(H^k_{\mathrm{dR}}(S^n)\), mulai dari \(S^1\). Jelaskan secara terpisah apa yang terjadi pada derajat nol, satu, antara, dan teratas.
Petunjuk.
Kedua bagian kontraktibel dan irisannya ekuivalen-homotopi dengan \(S^{n-1}\). Jangan memakai isomorfisme penghubung pada derajat nol tanpa memeriksa keterhubungan.
Solusi.
Kasus dasar \(S^1\) diperoleh dari barisan \(0\to\mathbb R\to\mathbb R^2\to\mathbb R^2\to H^1(S^1)\to0\), yang memberi \(H^0=H^1=\mathbb R\). Untuk \(n\ge2\), pada derajat \(k>1\) bagian kontraktibel menyumbang nol dan Mayer–Vietoris memberi \[H^k(S^n)\cong H^{k-1}(S^{n-1}).\] Pada derajat satu, keterhubungan kedua bagian dan irisan memberi \(H^1(S^n)=0\). Derajat nol adalah \(\mathbb R\) karena \(S^n\) terhubung. Induksi lalu memberi \[H^k(S^n)=\begin{cases}\mathbb R,&k=0,n,\\0,&\text{lainnya}.
\end{cases}\]
Rubrik (12 poin).
Tiga poin untuk kasus dasar; tiga poin untuk penutup dan tipe homotopi irisan; empat poin untuk penggunaan barisan eksak pada rentang derajat yang benar; dua poin untuk kesimpulan induktif lengkap.
Parameter alternatif.
Mulai induksi dari \(S^0\) sebagai dua titik dan minta peserta menelusuri derajat nol secara eksplisit sebelum melanjutkan ke \(S^1\).
Penguasaan N4 — Derajat, nilai regular, dan batas cakupan (O011-BR-M04)
Untuk \(f_m(e^{i\theta})=e^{im\theta}\) dengan \(m\ne0\): (a) hitung derajat dari tarikan balik bentuk generator; (b) pilih nilai regular \(1\in S^1\) dan hitung jumlah bertanda prapetanya; (c) cocokkan kedua jawaban; (d) jelaskan dengan satu kalimat masing-masing peran transversalitas dan teori Morse dalam jalur lanjutan, tanpa mengklaim teorema yang belum dibuktikan.
Petunjuk.
Prapeta \(1\) adalah \(e^{2\pi ik/m}\) dengan interpretasi yang sesuai untuk tanda \(m\). Turunan dalam koordinat sudut adalah perkalian \(m\).
Solusi.
Untuk generator \(\eta\) dengan integral \(1\), \(f_m^*\eta=m\eta\), sehingga \(\deg f_m=m\). Nilai \(1\) regular karena turunan lokalnya \(m\ne0\). Ada \(|m|\) titik prapeta; masing-masing bertanda \(\operatorname{sgn}(m)\), sehingga jumlah bertandanya \(m\), sama dengan hasil kohomologi.
Transversalitas menjamin prapeta submanifold yang ditemui secara generik merupakan submanifold dengan dimensi yang diharapkan dan mendasari hitungan perpotongan. Teori Morse menguraikan perubahan topologi sublevel melalui titik kritis nondegenerat dan menghubungkannya dengan kohomologi; pembuktian kedua teori itu berada di luar modul ini.
Rubrik (12 poin).
Tiga poin untuk tarikan balik dan derajat; empat poin untuk prapeta, regularitas, dan tanda lokal; dua poin untuk pencocokan; tiga poin untuk dua penanda jalur yang benar dan tidak melebih-lebihkan cakupan.
Parameter alternatif.
Gunakan \(g_m(e^{i\theta})=e^{i(m\theta+\theta_0)}\) dengan konstanta \(\theta_0\). Derajat tetap \(m\), tetapi himpunan prapeta nilai regular bergeser.